PhD student
Hanyu Jin
- Department
- Mechanical Engineering
- Program
- Ph.D.
- Graduation
- May 2030
- Robotics
Projects
Publications
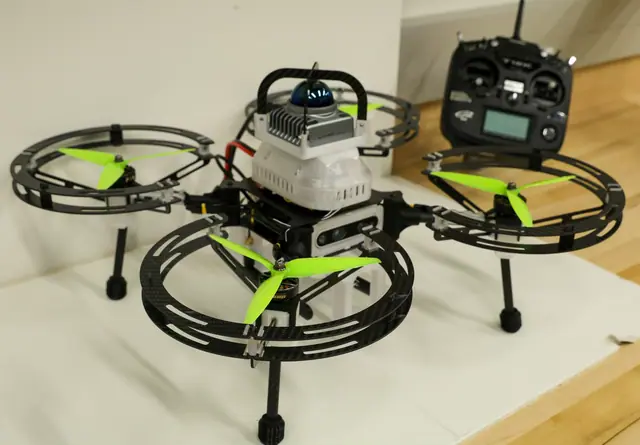
5 papers with CERLAB.
- ASIP-Planner: Adaptive Planning for UAV Surface Inspection in Partially Known Indoor Environments
IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2026, accepted) · 2026
- NavRL++: A System-Level Framework for Improving Sim-to-Real Transfer in Reinforcement Learning-Based Robot Navigation
arXiv preprint · 2026
- Intent Prediction-Driven Model Predictive Control for UAV Planning and Navigation in Dynamic Environments
IEEE Robotics and Automation Letters · 2025
- LV-DOT: LiDAR-visual dynamic obstacle detection and tracking for autonomous robot navigation
arXiv preprint · 2025
- NavRL: Learning Safe Flight in Dynamic Environments
IEEE Robotics and Automation Letters · 2025